Tutoriais
Manutenção preditiva: por onde começar com os dados que a fábrica já tem
Como iniciar um programa de manutenção preditiva usando dados que a planta já coleta, sem depender de sensores caros logo de início.
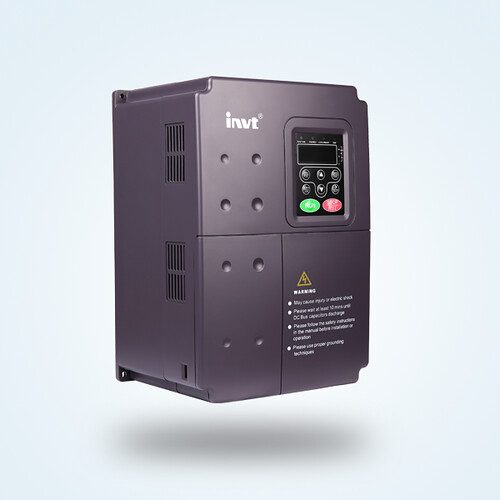
O inversor de frequência, também chamado de VFD (variable frequency drive), é o equipamento responsável por variar a velocidade de um motor elétrico de indução ao alterar a frequência e a tensão da alimentação que ele recebe. Além de permitir controle de velocidade, seu uso correto traz economia de energia relevante em cargas variáveis, mas a escolha do modelo exige atenção a critérios que vão além da potência nominal do motor.
Em cargas como bombas centrífugas e ventiladores, a potência consumida varia de forma aproximadamente cúbica em relação à velocidade de rotação: reduzir a velocidade em uma fração relativamente pequena já gera uma queda proporcionalmente muito maior no consumo de energia. Isso acontece porque a vazão varia linearmente com a rotação, mas a pressão varia com o quadrado e a potência com o cubo da rotação. Na prática, isso significa que, em processos que hoje controlam vazão por válvulas de estrangulamento ou dampers, substituir esse controle mecânico por variação de velocidade via inversor costuma representar uma das medidas de eficiência energética mais expressivas disponíveis em uma planta industrial.
O erro mais comum na especificação de um inversor é escolher pela potência do motor em CV ou kW, ignorando a corrente nominal. Dois motores de mesma potência podem ter correntes nominais diferentes dependendo da tensão de alimentação, do rendimento e do fator de potência, e é a corrente que efetivamente limita a capacidade do inversor. O dimensionamento correto parte da placa do motor, verificando a corrente nominal e comparando com a corrente nominal de saída do inversor, sempre com alguma margem de segurança.
Outros pontos essenciais no dimensionamento:
O controle escalar, conhecido como V/f, mantém uma relação proporcional fixa entre tensão e frequência aplicadas ao motor. É o método mais simples, adequado para aplicações onde a resposta dinâmica não é crítica, como a maioria das bombas e ventiladores.
O controle vetorial, por sua vez, calcula em tempo real as componentes de corrente responsáveis pelo fluxo magnético e pelo torque do motor, permitindo resposta mais rápida, maior precisão de velocidade e torque elevado mesmo em rotações muito baixas ou próximas de zero. É a escolha recomendada para aplicações que exigem controle dinâmico de torque, como guinchos, extrusoras, ou processos que não podem tolerar variação de velocidade sob carga.
Na parametrização inicial, os pontos básicos envolvem informar corretamente os dados de placa do motor (tensão, corrente, frequência e potência), definir rampas de aceleração e desaceleração compatíveis com a carga, ajustar os limites de corrente e configurar as proteções contra sobrecarga e falta de fase. Pular essa etapa ou copiar parâmetros de outra aplicação sem ajuste é uma causa frequente de desarmes e desgaste prematuro do motor.
Pela corrente nominal do motor, não apenas pela potência em CV ou kW. Motores de mesma potência podem ter correntes nominais diferentes conforme tensão, rendimento e fator de potência, e é a corrente que define se o inversor suporta a carga.
Não. Ele é projetado para motores de indução trifásicos (assíncronos). Motores de outras tecnologias exigem inversores específicos, e mesmo motores de indução muito antigos podem precisar de isolamento reforçado para suportar as tensões geradas pelo chaveamento do inversor.
O controle V/f (escalar) mantém uma relação fixa entre tensão e frequência, sendo simples e adequado para cargas como bombas e ventiladores. O controle vetorial calcula o torque em tempo real e oferece resposta mais precisa e maior torque em baixas rotações, sendo indicado para cargas que exigem controle dinâmico de velocidade ou posição.
Como iniciar um programa de manutenção preditiva usando dados que a planta já coleta, sem depender de sensores caros logo de início.
Guia prático para escolher encoder incremental ou absoluto, definir resolução, tipo de saída e montagem correta.
Critérios técnicos para decidir entre lógica a relé e CLP, considerando número de I/O, flexibilidade, diagnóstico e custo.